Art mural abstrait ethnique chic motif aztèque toile encadrée harmonieuse
24,95 EUR
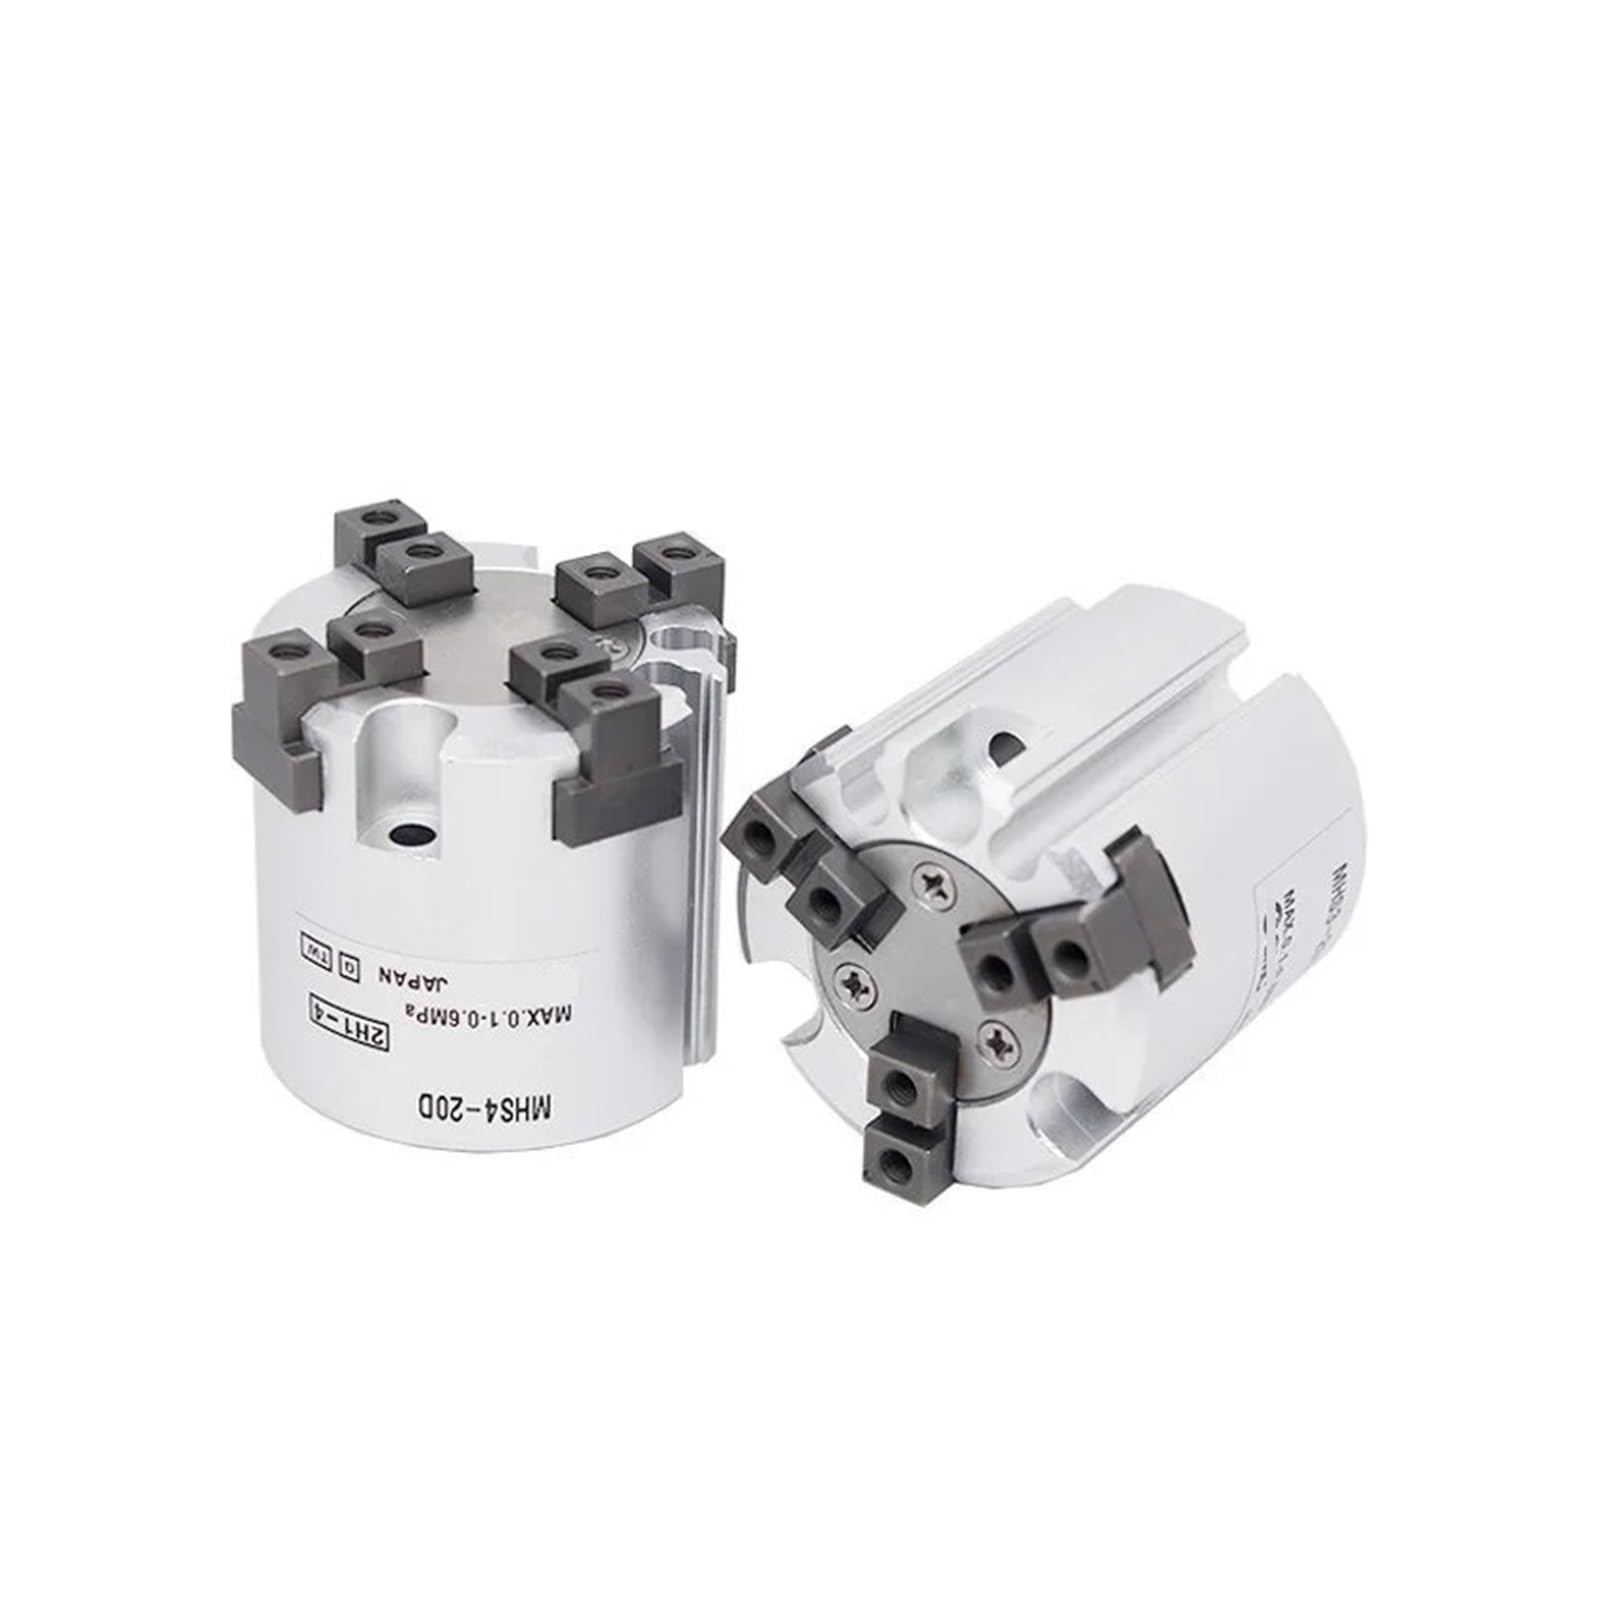
Le cylindre à doigt MHS2-63D se distingue par son mécanisme à double effet qui assure une puissance égale lors de l'ouverture et de la fermeture. Conçu pour manipuler des charges calibrées, ce vérin de préhension combine un guidage rigide et des doigts robustes capables de supporter des moments de torsion élevés pendant les phases d'accélération des robots.
La cinématique interne repose sur un piston central lié aux doigts de serrage. Cette conception limite les pertes d'énergie par frottement et restitue la totalité de la pression pneumatique sous forme de force de préhension utile. Le corps en aluminium réduit le poids embarqué pour préserver les moteurs de vos axes numériques.
L'utilisation du modèle MHS2-63D sur un système de transfert linéaire garantit un maintien sans faille des composants électroniques ou mécaniques. L'utilisateur bénéficie d'une régularité parfaite d'assemblage, évitant les micro-déplacements qui faussent les mesures des caméras de contrôle qualité en bout de chaîne.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.